ME-World: мировая модель генерирует видео от первого лица сразу для нескольких агентов
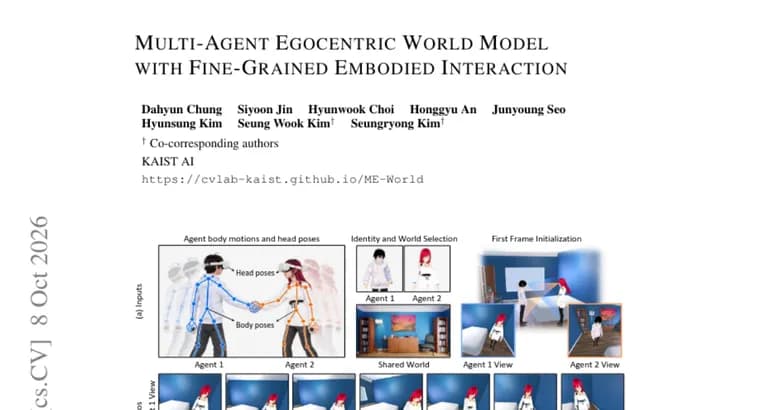
Эгоцентрические мировые модели предсказывают наблюдения от первого лица в зависимости от действий агента, но большинство таких моделей рассчитано на одного агента. В реальных условиях воплощённые агенты часто действуют и взаимодействуют друг с другом в общей среде. Существующие мультиагентные мировые модели опираются на грубые действия, перемещение, управление камерой или дискретные команды, поэтому тонкие воплощённые взаимодействия остаются малоизученными.
Авторы формулируют задачу как синхронную генерацию эго-потоков (видео от первого лица) для нескольких агентов, взаимодействующих через тонкие действия в общем мире. Для этого нужны три вещи: согласованность действий между разными видами (cross-view action consistency), согласованность общей среды и согласованное распространение изменений состояния, вызванных взаимодействиями.
В качестве решения предложена Multi-agent Egocentric World Model (ME-World). Она совместно убирает шум из нескольких эго-потоков в общей последовательности токенов, для каждого потока учитывает положения (позы) целевых ракурсов всех агентов и опирает генерацию на общую память об окружающей среде.
Модель обучали и оценивали на реальных и синтетических мультиагентных данных. Кроме того, авторы ввели метрики согласованности общего мира: отдельно для среды, для обновлений состояния и для сохранения идентичности. По заявлению авторов, эксперименты показывают, что ME-World улучшает согласованность общего мира, управляемость действиями, сохранение идентичности и качество видео по сравнению с существующими методами.
Ключевые факты
- ME-World, мультиагентная эгоцентрическая мировая модель: синхронно генерирует видео от первого лица для нескольких агентов в общей среде.
- Ключевое отличие заявлено в тонких воплощённых взаимодействиях, тогда как прежние мультиагентные модели опирались на грубые действия: перемещение, управление камерой, дискретные команды.
- Архитектура: совместное удаление шума из нескольких эго-потоков в общей последовательности токенов, учёт поз целевых ракурсов всех агентов и общая память об окружении.
- Обучение и оценка, на реальных и синтетических мультиагентных данных; введены метрики согласованности среды, обновлений состояния и идентичности.
- Авторы сообщают об улучшении согласованности общего мира, управляемости действиями, сохранения идентичности и качества видео; числовых результатов в тексте нет.
Почему это важно
Большинство эгоцентрических мировых моделей рассчитаны на одного агента, а реальные воплощённые сценарии часто включают нескольких участников в общей среде. Работа ставит задачу согласованной генерации нескольких видов от первого лица, где действие одного агента должно корректно отражаться в наблюдениях других. Это шаг от одиночной симуляции к общему миру, хотя пока он описан только на уровне исследовательской статьи.
Кому это важно
Исследователям мировых моделей, видеогенерации и воплощённого ИИ, а также тем, кто занимается мультиагентными симуляциями. Предложенные метрики согласованности среды, обновлений состояния и идентичности могут пригодиться тем, кто оценивает подобные модели.
Как это применить
Практического применения в тексте не описано: это исследовательская работа. Упоминаний кода, весов модели или доступности релиза в тексте нет, поэтому оценить возможность воспроизведения пока нельзя. Идеи, общая последовательность токенов для нескольких потоков, условие на позы всех агентов и общая память среды, можно взять как ориентир при проектировании мультиагентных генеративных моделей.
Можно ли доверять
Все утверждения об улучшениях исходят от самих авторов статьи. В тексте нет числовых результатов, не названы наборы данных, базовые методы для сравнения и число протестированных агентов, а также не указаны авторы и организации. Независимой проверки результатов на данный момент не видно, так что выводы стоит считать заявленными, но не подтверждёнными.
Риски и подводные камни
Без цифр и названий базовых методов нельзя судить, насколько велико улучшение и в каких условиях оно достигается. В тексте упомянуты реальные и синтетические данные, но результаты в реальной робототехнике или при реальном развёртывании не заявлены. Метрики согласованности введены самими авторами, поэтому сравнение с другими работами может быть затруднено.