Представлена LingBot-Touch: единая тактильная модель для роботов с разными датчиками
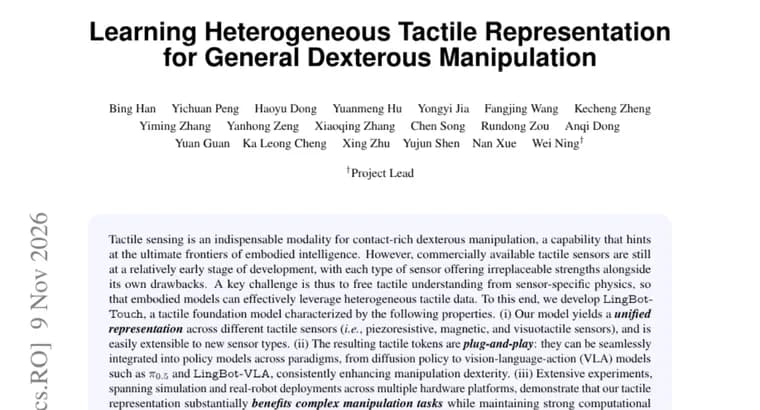
Авторы статьи на Hugging Face Papers представили LingBot-Touch, базовую (foundation) модель для тактильных данных. Исходная посылка: осязание необходимо для манипуляций с богатым контактом, где робот ловко работает руками, но коммерчески доступные тактильные датчики пока на раннем этапе развития. У каждого типа датчика есть незаменимые сильные стороны и собственные недостатки, поэтому данные от разных датчиков плохо сочетаются.
Ключевой вызов, по мнению авторов, освободить понимание осязания от физики конкретного датчика, чтобы модели воплощённого ИИ могли использовать разнородные тактильные данные. Для этого они описывают три свойства LingBot-Touch.
Во-первых, модель выдаёт единое представление для разных тактильных датчиков, пьезорезистивных, магнитных и визуально-тактильных, и, как утверждается, легко расширяется на новые типы датчиков.
Во-вторых, получаемые тактильные токены названы plug-and-play (подключаемыми без перестройки): их можно встроить в политики управления разных парадигм, от диффузионной политики (diffusion policy) до моделей «зрение, язык, действие» (VLA), таких как π_{0.5} и LingBot-VLA, и это, по заявлению авторов, стабильно повышает ловкость манипуляций.
В-третьих, эксперименты в симуляции и на реальных роботах на нескольких аппаратных платформах, как пишут авторы, показывают существенную пользу тактильного представления для сложных задач манипулирования при сохранении высокой вычислительной эффективности.
В заключение авторы выражают уверенность, что результаты показывают потенциал использования данных от разных датчиков для масштабирования тактильного обучения и дают ободряющие подсказки для проектирования будущего «железа» и моделей воплощённого ИИ.
Ключевые факты
- LingBot-Touch, базовая модель осязания, дающая единое представление для пьезорезистивных, магнитных и визуально-тактильных датчиков.
- По заявлению авторов, модель легко расширяется на новые типы тактильных датчиков.
- Тактильные токены подключаются к политикам разных парадигм: от diffusion policy до VLA-моделей π_{0.5} и LingBot-VLA, и, как утверждается, стабильно повышают ловкость.
- Эксперименты проведены в симуляции и на реальных роботах на нескольких аппаратных платформах; авторы заявляют о значимой пользе при высокой вычислительной эффективности.
- Цель подхода, масштабировать тактильное обучение за счёт данных от разных датчиков, а не от одного.
Почему это важно
Тактильные датчики у роботов разнятся по физическому принципу, и данные одного типа обычно непросто использовать для другого. Авторы называют это ключевым препятствием: пока осязание привязано к физике конкретного датчика, накопленные данные трудно объединять. LingBot-Touch предлагает единое представление для трёх типов датчиков, пьезорезистивных, магнитных и визуально-тактильных. Если заявление подтвердится, это шаг к тому, чтобы масштабировать тактильное обучение так же, как масштабируют зрение и язык.
Кому это важно
Исследователям и инженерам в робототехнике, которые делают ловкие манипуляции с контактом и работают с тактильными датчиками. Также команды, обучающие политики управления на основе diffusion policy и VLA-моделей вроде π_{0.5} и LingBot-VLA, авторы заявляют, что тактильные токены к ним подключаются. Разработчикам тактильного оборудования результаты могут пригодиться, поскольку авторы говорят, что они дают подсказки для проектирования будущего «железа».
Как это применить
Практическая идея из статьи: вместо отдельной модели под каждый датчик использовать общую тактильную модель, а её токены подавать в уже существующую политику управления как дополнительный вход. Заявлено, что модель легко расширяется на новые типы датчиков. Пока по аннотации нельзя судить о конкретных шагах внедрения: сведений о доступности кода, весов или данных в ней нет.
Можно ли доверять
Это описание работы по аннотации на странице Hugging Face Papers; все утверждения принадлежат самим авторам. В аннотации нет количественных результатов, ни доли успешных попыток, ни величины улучшения, ни числа задач, ни показателей эффективности, а также не названы базовые методы для сравнения. Не указаны и конкретные аппаратные платформы, задачи и среды симуляции. Формулировки вроде «существенно» и «стабильно» поэтому проверить по тексту нельзя: нужна сама статья. Авторы и организации в аннотации не названы.
Риски и подводные камни
Главный риск, заявления без цифр: «стабильное улучшение» и «высокая эффективность» без базовых методов и метрик трудно оценить. Неизвестно, на каких платформах и задачах это проверено, поэтому перенос на другое «железо» остаётся вопросом. Сами авторы признают, что тактильные датчики ещё на раннем этапе развития, и у каждого типа есть свои недостатки, которые единое представление может не снять. Не сказано, опубликованы ли код, веса или данные, то есть воспроизводимость неясна.
«Ключевая задача, освободить понимание осязания от физики конкретного датчика, чтобы модели воплощённого ИИ могли эффективно использовать разнородные тактильные данные.»
— Авторы статьи, аннотация