Представлен датасет Ropedia Xperience 2 для обучения роботов физическому ИИ
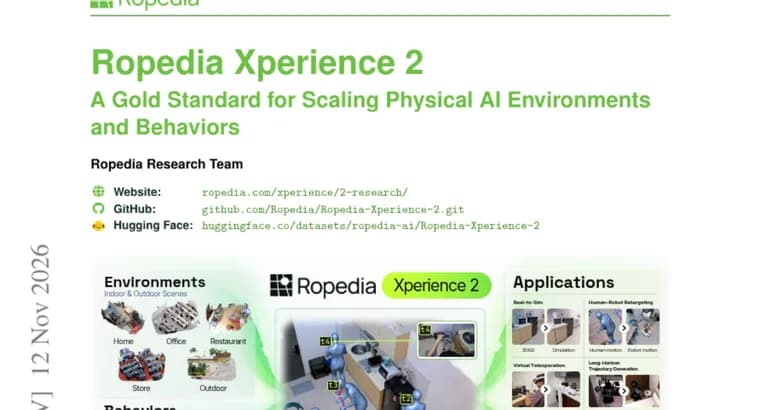
Исходная точка статьи: крупные базовые модели вроде GPT-6 Astra и Claude Fable 5.1, как пишут авторы, недавно показали, что могут управлять роботами напрямую по визуальным наблюдениям. Но в реальных средах они всё ещё хрупки на длинных задачах, где много физических контактов.
По мнению авторов, дальнейший прогресс зависит от двух взаимодополняющих ресурсов: демонстраций человеческого поведения, которые показывают, как выполняются задачи, и интерактивных сред, где политики (алгоритмы управления) можно прогонять, оценивать и улучшать в замкнутом контуре. Языковые модели развивались по хорошо изученным законам масштабирования; для физического ИИ соответствующий вопрос, как способности растут с числом окружений и видов поведения. Чтобы на него ответить, нужно сначала понять, какие данные масштабировать и как непрерывно создавать и повторно использовать такие данные.
Ответом авторов стал Ropedia Xperience 2. В него входят 1589 выпущенных метрических 3D-сканов (с реальными размерами) и коллекция из 4230 записей от первого лица по 74 задачам (131 час).
Ещё авторы показывают, что каждую съёмку можно переиспользовать для обучения роботов: сцены превращаются в физически интерактивные среды симуляции, движения человека переносятся (ретаргетинг) на траектории роботов с полным телом, а дополнительное поведение робота получают через виртуальное телеуправление и автоматическую генерацию длинных траекторий.
Итоговое предложение, считать такой совместный сбор окружений и поведения «золотым стандартом» сбора данных для физического ИИ. Он должен заложить основу для установления законов масштабирования по окружениям и поведению. Это цель, а не результат: сами законы масштабирования в тексте не приводятся.
Ключевые факты
- Ropedia Xperience 2 включает 1589 выпущенных метрических 3D-сканов и 4230 записей от первого лица по 74 задачам (131 час).
- Каждую съёмку можно переиспользовать: сцены становятся интерактивными средами симуляции, движения человека переносятся на траектории роботов с полным телом.
- Дополнительное поведение робота получают через виртуальное телеуправление и автоматическую генерацию длинных траекторий.
- Авторы предлагают совместный сбор окружений и поведения как «золотой стандарт» данных для физического ИИ.
- Законы масштабирования для физического ИИ, цель, ради которой собраны данные; в тексте они не установлены.
Почему это важно
Авторы указывают на пробел: базовые модели уже управляют роботами по изображениям, но остаются хрупкими на длинных задачах с большим числом контактов. Для языковых моделей есть хорошо изученные законы масштабирования, а для физического ИИ вопрос о том, как способности растут с окружениями и поведением, пока ставится как задача. Ropedia Xperience 2, попытка дать данные, на которых это можно проверять: окружения и поведение собраны вместе.
Кому это важно
Исследователям робототехники и физического ИИ, которым нужны и демонстрации человека, и интерактивные среды для обучения и оценки политик. Также тем, кто строит конвейеры данных: идея в том, что одну и ту же съёмку используют многократно, как среду симуляции, как источник траекторий для робота с полным телом и как основу для виртуального телеуправления.
Как это применить
В тексте описан путь переиспользования записи: сцену превращают в физически интерактивную среду симуляции, движение человека переносят на траекторию робота, а новые варианты поведения получают виртуальным телеуправлением и автоматической генерацией длинных траекторий. Условия доступа к датасету, лицензия и ссылка на скачивание в тексте не указаны; слово «выпущены» относится к 3D-сканам.
Можно ли доверять
Это краткое описание статьи, а не подтверждённые результаты. Названия авторов и организаций, площадки публикации и даты в тексте нет. Количественных результатов обучения роботов (доли успеха, сравнения с базовыми методами) не приводится, а законы масштабирования названы целью, а не достигнутым итогом. Модели GPT-6 Astra и Claude Fable 5.1 упомянуты лишь как примеры моделей, которые, по словам авторов, управляли роботами; авторы их, судя по тексту, не тестировали.
Риски и подводные камни
Утверждение о «золотом стандарте», предложение самих авторов, независимого подтверждения в тексте нет. Не названо число сред симуляции, перенесённых и телеуправляемых траекторий, неизвестны использованные роботы, датчики и оборудование съёмки. Также непонятно, достаточно ли 74 задач и 131 часа записей, чтобы установить законы масштабирования, это остаётся заявленной целью.
«Мы предлагаем такой совместный сбор окружений и поведения как золотой стандарт сбора данных для физического ИИ, закладывающий основу для установления законов масштабирования по окружениям и поведению.»
— Авторы статьи