IEEE Spectrum и Wiley выпустили отчёт о гуманоидах, играющих в теннис в стиле профи
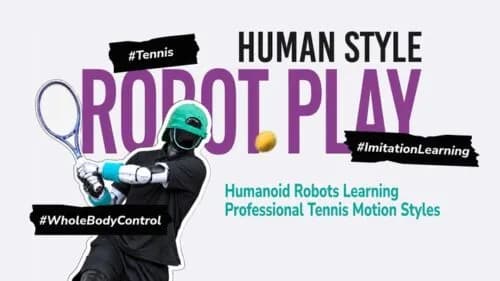
IEEE Spectrum и Wiley выпустили бесплатный white paper (технический отчёт), спонсируемый Noitom Robotics. Он адресован робототехникам и инженерам по управлению и описывает, как разделение планирования и отслеживания движения помогает сохранить стиль профессионального спортсмена у гуманоидных роботов.
Исходная проблема, по описанию отчёта: гуманоидные роботы уже начали показывать реальные способности в игровых видах спорта с мячом, но сочетание стиля движений профессионального атлета с надёжным выполнением задачи остаётся нерешённым. Предложенный адаптивный фреймворк учит стили подачи и розыгрыша в теннисе напрямую по телевизионным трансляциям и данным motion capture (захвата движения).
Архитектура иерархическая: планировщик генерирует стилизованное кинематическое движение, а трекер (исполнитель) отрабатывает его с минимальными помехами. Данные из видео и записей motion capture реконструируются, переносятся на тело робота (ретаргетинг) и физически корректируются, превращаясь в опорные движения, которые гуманоид может безопасно отслеживать.
Отдельное внимание уделено переходу из симуляции в реальность: по утверждению отчёта, качество отслеживания при переносе политики управления на физическое железо неизбежно падает. Чтобы снизить накапливающиеся ошибки, вызванные авторегрессионным планированием и шумным восприятием, трекер обучают на случайных скоростях исполнения, а планировщик условно привязывают к выученному представлению скорости движения (адаптер скорости).
По описанию, в отчёте документированы проверка в реальных условиях на исследовательской гуманоидной платформе и перенос на полноразмерного гуманоидного робота, включая подачу в неконтролируемой среде без системы motion capture. Завершают отчёт практические переносимые уроки для инженеров, строящих будущие гуманоидные системы для игр с мячом. Сам отчёт доступен по кнопке «LOOK INSIDE» на странице загрузки.
Ключевые факты
- IEEE Spectrum и Wiley бесплатно распространяют white paper, спонсируемый Noitom Robotics, о фреймворке движения гуманоидов для тенниса.
- Фреймворк учит стили подачи и розыгрыша по телетрансляциям и данным motion capture; планировщик (генерирует движение) отделён от трекера (исполняет его).
- Для борьбы с падением качества при переходе из симуляции на железо трекер обучают на случайных скоростях исполнения, а планировщик использует выученное представление скорости движения.
- Заявлена проверка на двух гуманоидных платформах, включая подачу полноразмерного робота без системы motion capture.
- Страница, рекламная: количественных результатов, авторов и названий платформ в тексте нет.
Почему это важно
Тема отчёта, известная трудность гуманоидной робототехники: сохранить характерный стиль движений человека-спортсмена и при этом надёжно решать задачу, а не просто «как-нибудь попасть по мячу». Заявленный подход, развести высокоуровневое планирование и низкоуровневое отслеживание движения и учесть скорость исполнения, чтобы сократить разрыв между симуляцией и реальным железом. Это описание подхода, а не независимо подтверждённый результат.
Кому это важно
Отчёт, по собственному описанию, адресован робототехникам и инженерам по управлению, которые занимаются гуманоидами и спортивными задачами с мячом. Остальным читателям материал интересен скорее как пример направления: обучение движениям по видеотрансляциям и данным захвата движения.
Как это применить
Отчёт распространяется бесплатно: его можно скачать по кнопке «LOOK INSIDE» на странице Wiley. Заявлено, что в конце даны практические переносимые уроки для инженеров гуманоидных систем для игр с мячом. Условия использования самого фреймворка и его код в тексте страницы не описаны.
Можно ли доверять
Материал, рекламная страница бесплатной загрузки: IEEE Spectrum и Wiley названы издателями, Noitom Robotics, спонсором. В тексте не названы авторы и организации, стоящие за исследованием, не приведены количественные результаты (доли успешных попыток, ошибки отслеживания, скорости, сравнение с базовыми методами), нет данных о независимой оценке или рецензировании. Не сказано и то, что фреймворк разработала именно Noitom Robotics. Утверждения о результатах стоит считать заявлениями отчёта, а не проверенными фактами.
Риски и подводные камни
Заявленный перенос на полноразмерного гуманоидного робота и подача без motion capture в тексте страницы не подкреплены цифрами. Названия платформ и профессионального теннисиста, чей стиль воспроизводится, не указаны, поэтому оценить масштаб достижения по описанию нельзя. Отчёт спонсируется компанией, и его формат, маркетинговый; для оценки метода нужен полный текст и независимые данные.