Google Research подключила ИИ-агентов к лабораторным роботам и получила белки с наномолярной связью
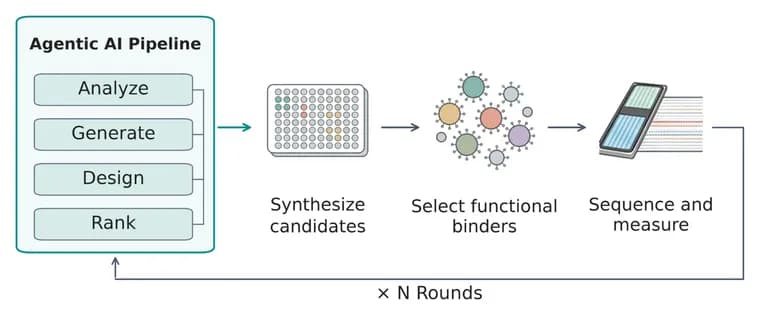
16 октября 2026 года исследователи Google Research (Pooja Rao, Petar Sirkovic и Annalisa Pawlosky, которая возглавляет работу) опубликовали в блоге три проекта о том, как соединить ИИ-агентов с реальными лабораторными экспериментами. Долгосрочная идея авторов: агенты не только придумывают гипотезы и анализируют данные, но и сами ставят опыты, учатся на результатах и улучшаются, а направляет всё это человек. На пути стоят две проблемы. Во-первых, передовые модели пока ненадёжно рассуждают о трёхмерной геометрии и физическом состоянии, а это критично для роботов-дозаторов, которые переносят реагенты и выполняют протоколы молекулярной биологии. Во-вторых, компьютерный дизайн развивается быстрее, чем экспериментальная проверка, и получение лабораторных данных стало узким местом.
Первый проект, VERID (VERified Infrastructure for Discovery Laboratories). Это семантический цифровой двойник рабочей ячейки лаборатории: живое древо трёхмерных объектов, которое отслеживает всё от геометрии манипулятора до объёма в каждой лунке, идентичности реагентов и запаса наконечников пипеток. Система построена на открытом фреймворке PyLabRobot и даёт четыре базовые возможности. Авторы объясняют, зачем это нужно: агент может написать синтаксически верный код, который физически невозможен (например, опустить 8-канальную пипетку в слишком короткий узкий жёлоб), логистически неверен (забор из пустой лунки) или научно скомпрометирован неучтёнными эффектами течения жидкости. В примерах из отчёта синхронное видео и трассы выполнения выявили неравномерное расслоение красителя из-за дозирования слишком близко ко дну лунки, и агент поправил стратегию перемешивания; сохранённое состояние двойника позволило агенту посреди прогона пережить сбой планшетного ридера без повторного пипетирования; когда симулятор отклонил 8-канальный забор, не помещавшийся в узкий жёлоб, агент перестроил план и придумал факторный диагностический эксперимент, выявивший тонкое смещение из-за остатков жидкости на стенках наконечника. В замкнутой кампании «самоигры» агент сам проектировал и запускал роботизированные опыты, чтобы по снимкам с верхней камеры восстановить состав слепых смесей красителей, нашёл собственные оптические и жидкостные артефакты и повысил точность более чем в пять раз.
Второй проект, работа «Aptamers as a sandbox for lab-in-the-loop agentic molecular discovery» (аптамеры как песочница для агентного открытия молекул с лабораторией в контуре). Белок-связывающие ДНК-аптамеры выбраны потому, что ДНК химически синтезируется пулами и читается секвенированием, поэтому полный цикл «дизайн, тест, анализ» занимает всего 7-10 дней. Агенты проектируют последовательности, их проверяют на мишенях на магнитных шариках и секвенируют, а данные идут в следующий раунд. За три раунда на двух мишенях (миоглобин и α-тромбин) доля подтверждённых попаданий выросла до 33,5% для миоглобина и 42,1% для α-тромбина, причём у каждой мишени была своя лабораторная проблема.
На α-тромбине в первом раунде связывающих не оказалось (0%): фиксированные праймерные «хвосты» нарушали сворачивание в 48% последовательностей. Когда агенты во втором раунде добавили «зажимающие» фланкирующие стебли, а в третьем разнообразили набор, доля попаданий выросла до 26,0%, затем до 42,1% при специфичности 98,5%. На миоглобине во втором раунде агенты, гнавшиеся за сырой силой связывания, массово обогатили G-квадруплексные мотивы (63% дизайнов). Лабораторные данные показали, что большинство из них, неспецифичные «липкие» связующие, прилипающие к посторонним белкам и голым шарикам: специфичность к мишени упала с 75,0% до 19,1%, а истинная доля попаданий с поправкой на шарики, с 10,2% до 3,7%. Распознав этот артефакт по данным второго раунда, агенты сами пересмотрели правила дизайна для третьего: ограничили «липкие» мотивы, вычли связывание с шариками и перешли на не-G4 структурные каркасы. Специфичность восстановилась до 72,4%, а доля попаданий выросла в девять раз, до 33,5%. В статье также разбирается, что агенты рассуждают как учёные, анализируют данные и предлагают правки протоколов, но порой мыслят нетипично и исследуют области последовательностей, в которые структурные биологи могли бы не заглянуть.
Третий проект, «Agent-guided epitope excision enables economical de novo binder design» (агентное вырезание эпитопа делает экономным дизайн связующих белков с нуля). С белками замкнуть контур сложнее: их нужно получать биологически, и каждый цикл добавляет стадии отбора, экспрессии и сворачивания. Авторы применили рабочий процесс к белку активации фибробластов альфа (FAP), крупному сложному рецептору, избыточно представленному в солидных опухолях. Всего за несколько экспериментальных запусков лучшие дизайны дали связующие с аффинностью в единицах наномоляр, уровень плотного «лекарственного» связывания, обычно достигаемый лишь после многих раундов лабораторной оптимизации. Вычислительно основную долю GPU-времени съедает финальное повторное сворачивание комплексов, а оно растёт квадратично с длиной мишени. Если при сворачивании вырезать только локальный карман связывания, каждый цикл ускоряется более чем в восемь раз без потери структурной точности. При равных вычислительных затратах сотрудничество учёного и агента (человек задаёт стратегию, агент ведёт тактику) почти вдвое повысило долю попаданий в расчётной проверке по сравнению с работой учёного в одиночку и нашло попадания по заметно более широкому набору участков мишени. Для лабораторного скрининга белков использовали дрожжевой дисплей с сортировкой клеток по флуоресценции (FACS).
Следующий шаг, объединить полностью прослеживаемую автоматизацию VERID с замкнутым обучением для поиска белков, чтобы агенты напрямую искали в лаборатории по сложным пространствам. Авторы подчёркивают, что движение к автономной «мокрой» лаборатории (wet lab) требует решить открытые вопросы безопасности и надёжности при сохранении человеческого контроля: убедиться, что агенты оптимизируют настоящее связывание, а не побочные экспериментальные лазейки, проверять многошаговые протоколы и постоянно отслеживать рассуждения и трассы выполнения агентов. Защитные меры они строят в духе Frontier Safety Framework от Google и подхода компании к биоустойчивости.
Ключевые факты
- VERID, цифровой двойник рабочей ячейки лаборатории на базе открытого PyLabRobot: симулятор отклоняет физически невозможные команды роботу, а трассы позволяют восстановиться после сбоя; в кампании «самоигры» точность агента выросла более чем в пять раз.
- Цикл подбора ДНК-аптамеров «дизайн, тест, анализ» занимает 7-10 дней; за три раунда доля подтверждённых попаданий выросла до 33,5% (миоглобин) и 42,1% (α-тромбин).
- На миоглобине агенты сами заметили артефакт «липких» G-квадруплексов (специфичность упала с 75,0% до 19,1%) и пересмотрели правила дизайна, вернув специфичность 72,4%.
- Для белка FAP, мишени солидных опухолей, за несколько запусков получены связующие с аффинностью в единицах наномоляр; вырезание кармана связывания ускорило каждый цикл дизайна более чем в восемь раз.
- Дуэт учёного и агента при равных вычислениях почти вдвое повысил долю попаданий в расчётной проверке по сравнению с учёным в одиночку.
Почему это важно
Эксперимент стал узким местом: агентные и компьютерные методы дизайна молекул ускоряются быстрее, чем лаборатории успевают их проверять. Google Research показывает путь замкнуть контур «агент, робот, измерение, агент» и приводит конкретные результаты: цикл подбора аптамеров за 7-10 дней, раунды, где агенты сами исправляли собственные ошибки дизайна, и связующие белки с аффинностью в единицах наномоляр, полученные за несколько запусков. Отдельно ценно, что авторы описывают провалы (0% попаданий для α-тромбина в первом раунде, падение специфичности на миоглобине) и то, как агенты на них реагировали.
Кому это важно
Биологам и химикам, занимающимся дизайном аптамеров и белков, командам лабораторной автоматизации и разработчикам ИИ-агентов, которые сталкиваются с физическим миром. Тем, кто работает над безопасностью агентов: авторы прямо называют риск того, что агент оптимизирует экспериментальные «лазейки» вместо настоящего связывания.
Как это применить
VERID построен на открытом фреймворке PyLabRobot, поэтому идея цифрового двойника с проверкой команд до выполнения и сквозными трассами применима и в других роботизированных лабораториях. Из дизайна белков можно взять приём вырезания только локального кармана связывания при повторном сворачивании: он сократил самый дорогой по GPU этап и ускорил цикл более чем в восемь раз. Схема «человек задаёт стратегию, агент ведёт тактику» дала в авторском сравнении почти двукратный выигрыш по расчётной доле попаданий. В тексте не описаны условия доступа к самим разработкам, поэтому пригодность для чужих лабораторий нужно оценивать по полным статьям.
Можно ли доверять
Источник, блог самой команды Google Research, то есть авторы описывают собственные результаты. Размеры выборок в аптамерном исследовании не приводятся, а про публикацию и рецензирование трёх работ в тексте ничего не сказано. «Несколько запусков» для белка FAP не расшифрованы, для сравнения человека и агента даны только относительные показатели («почти вдвое»), а не абсолютные доли. Результаты по связующим белкам, это аффинность к мишени, но не клиническая проверка: в тексте нет данных об испытаниях в клетках, на животных или людях.
Риски и подводные камни
Авторы сами называют открытые вопросы: нужно убеждаться, что агенты оптимизируют истинное связывание, а не побочные лазейки эксперимента (пример с липкими G-квадруплексами показывает, что это реальная проблема), проверять многошаговые протоколы и постоянно следить за рассуждениями агентов и трассами выполнения. Модели пока ненадёжно рассуждают о 3D-геометрии, поэтому физическая проверка команд критична. Идея, что воспроизводимые трассы помогут агентам отличать биологический сигнал от шума, остаётся перспективой, а не показанным результатом. Планы объединить VERID с замкнутым обучением для белков пока не имеют сроков. Защитные меры авторы строят в рамках Frontier Safety Framework от Google, но их содержание в тексте не раскрыто.