FAME-QP: решатель на GPU ускорил управление роботами с прогнозирующей моделью
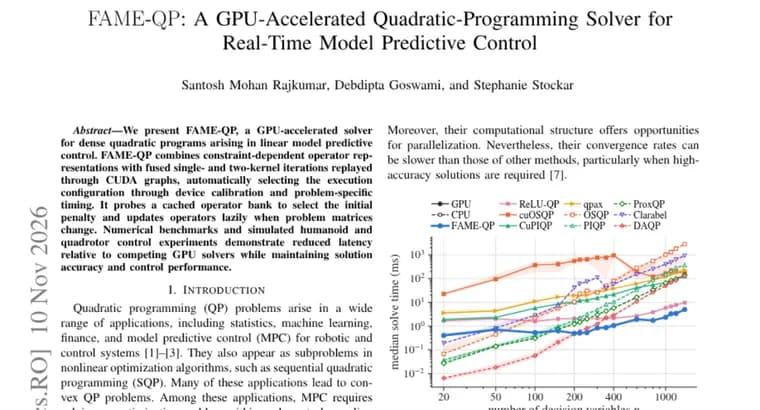
Авторы работы представляют FAME-QP, решатель на GPU для плотных задач квадратичного программирования, которые возникают в линейном управлении с прогнозирующей моделью (model predictive control, MPC). Такие задачи приходится решать на каждом шаге управления, поэтому важна малая задержка.
Согласно описанию, FAME-QP объединяет несколько приёмов. Во-первых, это представления операторов, зависящие от ограничений. Во-вторых, это слитые итерации, выполняемые одним или двумя ядрами (kernel) GPU и воспроизводимые через графы CUDA (CUDA graphs). Конфигурацию выполнения решатель выбирает автоматически: по калибровке устройства и по замеру времени для конкретной задачи.
Решатель обращается к кэшированному банку операторов, чтобы выбрать начальный штрафной параметр (penalty). Когда матрицы задачи меняются, он обновляет операторы лениво, то есть только по необходимости.
По утверждению авторов, численные тесты и симулированные эксперименты по управлению гуманоидным роботом и квадрокоптером показывают меньшую задержку по сравнению с конкурирующими GPU-решателями. При этом сохраняются точность решения и качество управления. Числовых значений задержки, коэффициентов ускорения и точности в описании нет, конкурирующие решатели не названы.
Ключевые факты
- FAME-QP, GPU-решатель плотных задач квадратичного программирования, возникающих в линейном прогнозирующем управлении (MPC).
- Приёмы: операторы, зависящие от ограничений, слитые итерации в одном или двух ядрах и воспроизведение через графы CUDA.
- Конфигурацию выполнения решатель выбирает сам: по калибровке устройства и замерам времени для конкретной задачи.
- Кэшированный банк операторов помогает выбрать начальный штраф, а при смене матриц операторы обновляются лениво.
- Авторы заявляют меньшую задержку, чем у других GPU-решателей, при сохранении точности и качества управления в тестах и симуляциях гуманоида и квадрокоптера.
Почему это важно
Управление с прогнозирующей моделью требует решать задачу квадратичного программирования на каждом шаге, и задержка решателя ограничивает частоту управления. Работа предлагает ускорить этот этап на GPU. Сообщается о выигрыше по задержке у других GPU-решателей, но без числовых значений.
Кому это важно
Исследователям и инженерам, которые занимаются прогнозирующим управлением, оптимизацией и робототехникой, в частности управлением гуманоидами и квадрокоптерами. Для остальных читателей это узкая техническая работа.
Как это применить
Из описания не видно, доступен ли код или лицензия на решатель. Практическую пользу можно оценить только после чтения полного текста работы. Там стоит проверить, какие размеры задач и какое оборудование использовались.
Можно ли доверять
Все выводы, утверждения самих авторов из аннотации. Числовых результатов в ней нет, конкурирующие решатели не названы, модель GPU не указана. Эксперименты с роботами проводились в симуляции, результатов на реальных роботах в описании нет. Проверить заявленное преимущество можно только по полному тексту работы.
Риски и подводные камни
Преимущество показано относительно других GPU-решателей, сравнения с CPU-решателями в описании нет. Результаты симуляции не гарантируют такого же поведения на физическом роботе. Решатель рассчитан на плотные задачи линейного MPC, поэтому другие классы задач под заявление не подпадают.