WING: робота учат манипуляциям по видео человека от первого лица
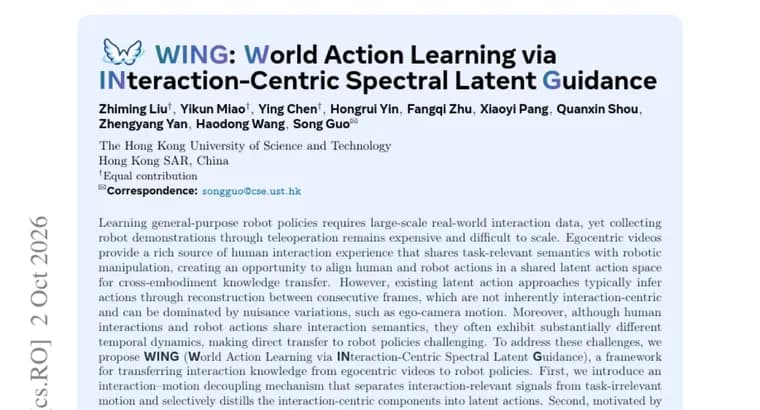
Чтобы обучить универсальные политики управления роботами, нужны большие объёмы данных о реальном взаимодействии, но сбор демонстраций с роботами, как пишут авторы, остаётся дорогим и плохо масштабируется. Видео от первого лица (egocentric video) дают много человеческого опыта с понятной для манипуляций смысловой нагрузкой задач, однако напрямую перенести этот опыт на робота трудно по двум причинам. Во-первых, скрытые действия (latent actions), выведенные из восстановления кадров, могут определяться посторонними вариациями, например движением камеры на голове человека. Во-вторых, поведение человека и робота часто различается по временной динамике.
Для решения этих проблем предложен фреймворк WING (World Action Learning via INteraction-Centric Spectral Latent Guidance). Он работает в два этапа. Сначала WING отделяет движение, вызванное наблюдателем (камерой), от взаимодействия руки с предметом и переносит в скрытые действия именно компонент, связанный со взаимодействием. Затем метод опирается на наблюдение, что смысл задач, общий для разных «тел» (человека и робота), сосредоточен в медленно меняющихся временных структурах. В спектральной области он находит общие низкочастотные компоненты скрытых действий из видео от первого лица и поведения робота и использует их, чтобы направлять генерацию действий.
По заявлению авторов, средний процент успеха WING составляет 99,20% на LIBERO, 93,80% на RoboTwin 2.0 и 57,7% на RoboCasa-GR1. Кроме того, метод, как сказано в аннотации, хорошо проявил себя на четырёх реальных задачах манипуляции в разных условиях обобщения. Из этого авторы делают вывод: спектральное управление, сфокусированное на взаимодействии, эффективный и масштабируемый способ передать физические знания о взаимодействии из человеческого видео от первого лица в управление роботом. У работы есть страница проекта: https://mikuz12.github.io/wing/.
Ключевые факты
- WING переносит знания о взаимодействии с предметами из видео человека от первого лица в политики управления роботами.
- Метод отделяет движение камеры от взаимодействия руки с предметом и переносит в скрытые действия только второе.
- Общие для человека и робота низкочастотные компоненты в спектральной области используются, чтобы направлять генерацию действий.
- Заявленные средние показатели успеха: 99,20% на LIBERO, 93,80% на RoboTwin 2.0, 57,7% на RoboCasa-GR1.
- Метод также проверен на четырёх реальных задачах манипуляции в разных условиях обобщения.
Почему это важно
Сбор демонстраций с роботами остаётся дорогим и плохо масштабируется, а видео людей от первого лица доступны в большом объёме. WING предлагает способ использовать такой опыт напрямую: отфильтровать движение камеры и перенести то, что относится к взаимодействию рук с предметами. Авторы утверждают, что подход эффективен и масштабируем.
Кому это важно
Прежде всего исследователям обучения роботов манипуляциям и политик управления, а также командам, которые ищут способы снизить зависимость от дорогих демонстраций на реальных роботах. Тем, кто следит за робототехникой, работа интересна как ещё один способ учить роботов на человеческом видео.
Как это применить
Это научная статья, а не готовый продукт. В аннотации приведена страница проекта (https://mikuz12.github.io/wing/); сведений о том, опубликованы ли код и модели, в тексте нет. Практическое применение сейчас, изучить идею разделения «движение наблюдателя против взаимодействия» и спектрального выделения общих медленных компонент.
Можно ли доверять
Все цифры взяты из аннотации и заявлены самими авторами. В тексте не приведены базовые методы и их результаты, поэтому нельзя судить, насколько WING лучше предшественников. Не уточнено, по чему усреднены показатели на бенчмарках. Результаты четырёх реальных задач не выражены числами: нет ни названий задач, ни показателей успеха, ни сведений об оборудовании.
Риски и подводные камни
Высокие результаты на симуляторных бенчмарках сами по себе не гарантируют такого же качества в реальных условиях: на реальных задачах количественных данных в аннотации нет. Показатель 57,7% на RoboCasa-GR1 заметно ниже двух других, то есть этот бенчмарк остаётся самым трудным из названных. Выводы об эффективности и масштабируемости принадлежат авторам и требуют независимой проверки.
«Сбор демонстраций с роботами остаётся дорогим и плохо масштабируемым.»
— из аннотации статьи о WING