Роботизированная рука научилась ходить на пальцах и манипулировать предметами
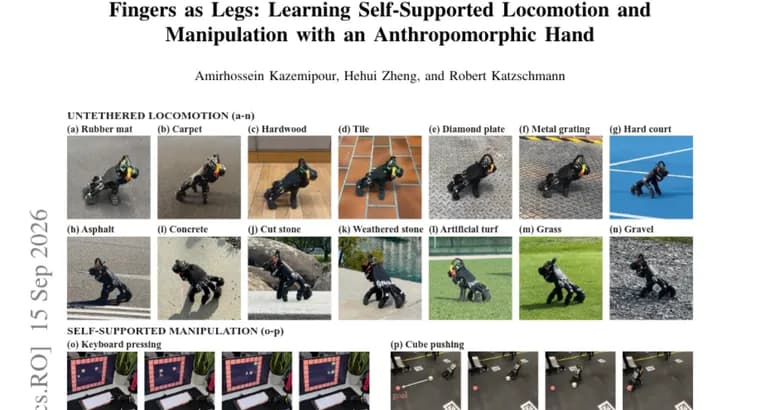
Учёные показали, как антропоморфная роботизированная рука может ходить (точнее, ползать), опираясь на собственный вес, и при этом манипулировать объектами теми же пальцами, без переделки конструкции руки и без отдельного механизма передвижения. Конструкция пальцев и их контроллер положения остались прежними: новые навыки рука приобрела за счёт обучения с подкреплением. Подход учитывает, что пальцы у руки неодинаковые по размеру и подвижности; обучение проходило в симуляторе, откалиброванном по замерам реального устройства. Электропитание и вычисления размещены на борту самой платформы, поэтому она полностью автономна и не требует внешних проводов или вычислительных мощностей.
В симуляции с новой формулой вознаграждения рука двигается быстрее, чем при использовании вознаграждений, изначально настроенных для четвероногих роботов, конкретных цифр разницы в источнике не приводится. На реальном оборудовании задаче-специфичные стратегии позволили руке автономно (без проводов) ползать, менять направление движения и восстанавливаться после падения. При этом, удерживая собственный вес, рука одновременно выполняла последовательные команды с клавиатуры без использования зрения, а в отдельной задаче, толкала объект к заданной точке, используя визуальную обратную связь с камеры сверху. Авторы описывают результат как компактного мобильного манипулятора, который использует одни и те же пальцы и для передвижения, и для взаимодействия с окружением, обходясь без отдельного механизма ходьбы.
Ключевые факты
- Одна и та же антропоморфная рука без изменения конструкции пальцев используется и для ползания, и для манипуляции предметами, отдельного механизма передвижения нет
- Навыки освоены через обучение с подкреплением; тренировка шла в симуляторе, откалиброванном по замерам реального устройства, с учётом неодинаковых пальцев руки
- Электропитание и вычисления размещены на борту, платформа полностью автономна
- В симуляции новая формула вознаграждения даёт более быстрое движение, чем вознаграждения, настроенные для четвероногих роботов (числа не приводятся)
- На реальном железе рука ползает, меняет направление и восстанавливается после падения без проводов; отдельно, выполняет команды с клавиатуры без зрения и толкает объект к цели по видео сверху
Почему это важно
Обычно у роботов передвижение и манипуляция, задачи разных механизмов: ноги или колёса везут корпус, а отдельная рука или захват работает с предметами. Здесь показано, что одна и та же антропоморфная рука без переделки конструкции способна и нести собственный вес, передвигаясь, и одновременно манипулировать объектами, это шаг к более компактным мобильным роботам, где меньше отдельных узлов и меньше веса.
Кому это важно
Работа адресована исследователям и инженерам в робототехнике, в первую очередь тем, кто занимается мобильными манипуляторами, антропоморфными кистями и обучением с подкреплением для переноса навыков из симуляции на реальное железо.
Как это применить
Практический результат, не готовый продукт, а демонстрация метода на автономной, полностью бортовой платформе: собственное питание и вычисления позволяют руке работать без проводов и внешнего компьютера. Это делает подход применимым как основу для компактных роботов, которым нужно и перемещаться, и работать с объектами одним и тем же механизмом, без отдельного шасси или ног.
Можно ли доверять
Источник, аннотация научной работы с площадки Hugging Face Papers, без указания авторов и организаций в самом тексте аннотации. Заявления в пересказе взяты дословно по смыслу из текста аннотации, но она не приводит ни одной числовой оценки: ни скорости, ни успешности выполнения задач, ни величины преимущества над сравниваемой методикой для четвероногих роботов, судить о степени превосходства решения без этих цифр нельзя.
Риски и подводные камни
Аннотация не называет ни авторов, ни организацию, ни площадку публикации, ни то, выложены ли код или данные, проверить работу независимо по одному этому тексту невозможно. Сравнение с вознаграждениями для четвероногих роботов не называет конкретную сравниваемую методику и не даёт цифр разницы в скорости. Задача с клавиатурными командами описана как выполняемая без зрения, а задача с толканием объекта, с использованием камеры сверху: это две разные по условиям задачи, а не общее свойство «рука работает вслепую».