Инженеры MIT и EPFL создали робота до 300 г, который плавает и летает
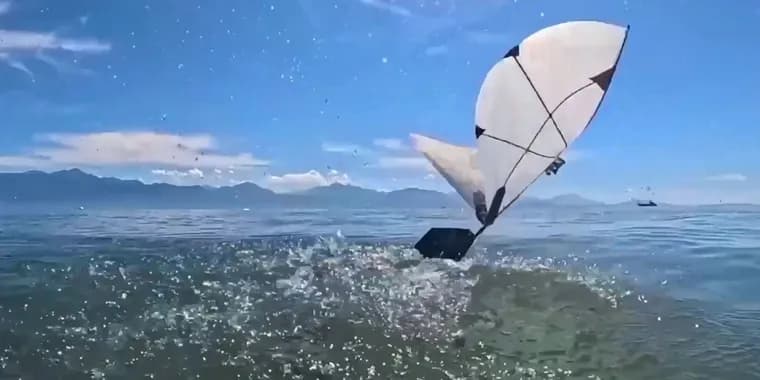
Инженеры из MIT и EPFL (Лозанна, Швейцария) разработали робота, который повторяет трюк таких птиц, как чайки и тупики: нырнуть в море, проплыть под водой и снова взлететь. Исходная мысль статьи в MIT Technology Review проста: вода плотнее воздуха в 1000 раз, поэтому кажется, что для движения в этих средах нужна совершенно разная механика, но птицы справляются с обеими.
Устройство называется «машущекрылый воздушно-водный аппарат» (flapping-wing aerial-aquatic vehicle, FAAV). Оно весит меньше 300 граммов (около полфунта). В конструкцию входят центральный корпус, два гибких крыла и управляемый хвост. В корпусе находятся батарея и водонепроницаемый электромотор, который вращает коленчатый вал; вал качает крылья вверх-вниз с заданными заранее частотами. Крылья сделаны из тонких мембран с гидрофобными наночастицами, которые помогают сбрасывать воду. Хвост моторизован: меняя угол, он помогает роботу взмывать вверх или нырять.
Эксперименты проводили в водном баке и на Женевском озере. Команда под руководством Рафаэля Зуффери (Raphael Zufferey), ассистент-профессора машиностроения MIT, определила сочетания размера крыла, частоты взмахов и угла хвоста, при которых робот плавно переходит от плавания к полёту. Лучше всего показали себя крылья среднего размера: достаточно гибкие, чтобы в воде уменьшать амплитуду взмахов, и достаточно жёсткие, чтобы удерживать аппарат в воздухе. Скорости и частоты взмахов были близки к тем, что используют настоящие птицы. Выпрыгнуть из воды в воздух роботу позволил довольно крутой угол тангажа в 70 градусов. Ещё одно наблюдение: многие ныряющие птицы отталкиваются от поверхности лапами, но команда выяснила, что роботу лапы вовсе не нужны.
По словам статьи, результаты могут проложить путь к новому классу дронов и аппаратов, способных долететь до водных районов, слишком опасных для обычных судов, и взять там пробы. Зуффери описывает «мечту»: океанографы, морские биологи и жители побережий запускают робота с лодки или с берега, он подлетает к интересующему месту (айсбергу, портовому сооружению или стаду китов), ныряет, чтобы сделать измерение или взять образец, возвращается с данными «за долю стоимости традиционных методов» и снова уходит в рейс. Он также отмечает, что одна из главных проблем океанографии, собирать данные и часто, и во многих точках, и такой робот мог бы в будущем это делать: его можно отправлять не только раз в неделю, но и каждый час.
Сейчас исследователи пытаются сделать крылья, которые умеют не только махать, но и поворачивать. Они также собираются проверить робота в турбулентных условиях: при плавании в неспокойной воде и полёте сквозь ветер. После этого авторы надеются применить аппарат для решения задач океанологии.
Ключевые факты
- Робот FAAV (flapping-wing aerial-aquatic vehicle) весит меньше 300 граммов и имеет корпус, два гибких крыла и управляемый хвост; приводит крылья в движение водонепроницаемый электромотор с коленчатым валом.
- Испытания прошли в водном баке и на Женевском озере; команду возглавляет Рафаэль Зуффери, ассистент-профессор машиностроения MIT.
- Лучшие результаты показали крылья среднего размера; выпрыгнуть из воды роботу позволил угол тангажа 70 градусов, а лапы для взлёта оказались не нужны.
- Потенциальное применение, сбор данных и проб в опасных для судов водных районах; сейчас это цель, а не достигнутый результат.
- Дальнейшие шаги: крылья, способные поворачивать, и проверка в волнах и ветре.
Почему это важно
Идея в том, чтобы одним аппаратом совместить то, что обычно делают разными машинами: подводное движение и полёт. Вода в 1000 раз плотнее воздуха, поэтому переход между средами считается трудной инженерной задачей. Группа из MIT и EPFL показала на прототипе легче 300 граммов, что такой переход возможен: аппарат плавно переходит от плавания к полёту. Если подход масштабируется, он может дать новый класс дронов для осмотра и взятия проб в районах, куда сложно добраться обычным судам.
Кому это важно
В первую очередь тем, кого называет сам Зуффери: океанографам, морским биологам и жителям прибрежных сообществ, которым нужны частые измерения во многих точках. Интересен результат и разработчикам робототехники, особенно биоподобных машин, и инженерам, работающим с гибкими крыльями и гидрофобными покрытиями.
Как это применить
Сегодня это исследовательский прототип, а не продукт: о цене, выпуске или сроках применения в тексте ничего не сказано. Авторы видят сценарий так: запуск с лодки или берега, подлёт к айсбергу, порту или стаду китов, погружение для измерения или взятия пробы, возврат с данными и повторный вылет. Практический вывод из эксперимента, лучшая работа крыльев среднего размера с нужной гибкостью и отсутствие необходимости в лапах для взлёта с воды.
Можно ли доверять
Материал, короткий пересказ исследования в MIT Technology Review с прямыми цитатами руководителя группы. Подробности экспериментов приведены качественно: в тексте не названы журнал или публикация с результатами, источник финансирования, а также нет числовых данных о скорости, дальности полёта, глубине погружения и времени работы от батареи. Заявление о «доле стоимости» принадлежит самому Зуффери, цифр стоимости нет. Утверждения о будущем применении в океанологии подаются с оговорками («может», «в будущем»).
Риски и подводные камни
Робот ещё не применялся для реальных океанографических задач, и сроки такого применения не названы. Он пока не умеет поворачивать за счёт крыльев: над этим исследователи только работают. Поведение в турбулентных условиях (неспокойная вода, ветер) ещё предстоит проверить, а именно такие условия типичны для открытого моря. Без числовых характеристик нельзя оценить, насколько аппарат окажется практичным для частых и дальних рейсов, о которых говорит Зуффери.
«Его можно отправлять не только раз в неделю, но и каждый час.»
— Рафаэль Зуффери, ассистент-профессор машиностроения MIT, руководитель команды