DONIC: единый контроллер двух рук робота учится по демонстрациям людей
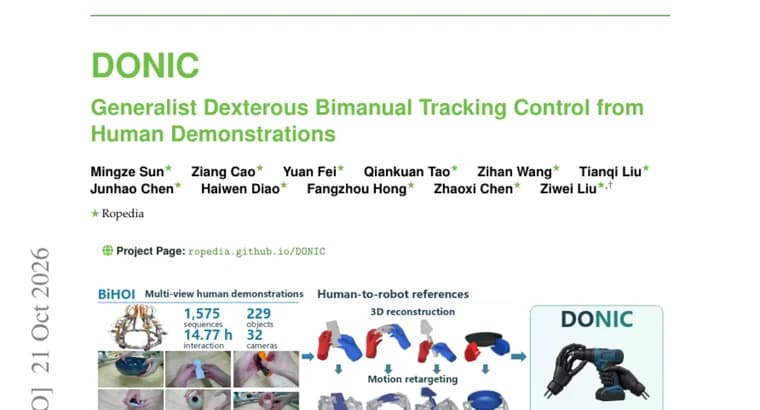
В статье из раздела Hugging Face Papers описана система DONIC, которую авторы называют первым универсальным (generalist) трекером для двуручных манипуляций, обученным сразу на разных категориях операций и разных источниках человеческих движений. Трекер здесь, модель, которая по эталонной траектории (reference) заставляет робота воспроизвести движение. По мнению авторов, существующие модели ловкого отслеживания эталонов сосредоточены в основном на работе одной рукой и на узком круге взаимодействий, поэтому двуручное поведение, обычное в реальной жизни, остаётся неохваченным. Задачу осложняют нехватка данных о двуручных манипуляциях с плотным контактом и большая сложность согласования контактов двух рук.
Вместе с моделью авторы представляют датасет BiHOI: 1575 последовательностей по 229 объектам с упором на длительное двуручное взаимодействие. Восстановленные взаимодействия людей переносятся (ретаргетируются) в эталоны для робота.
Технически DONIC сочетает обучение с подкреплением по алгоритму proximal policy optimization (PPO) и клонирование поведения (behavioral cloning) в петле обратной связи: проверенные успешные запуски возвращаются в обучение как демонстрации. Награда ориентирована на объект, но считается отдельно для каждой руки: она сохраняет обратную связь о движении объекта и при этом контролирует каждую руку согласно её контактной роли в эталоне. Метод Clip-Centered Advantages убирает смещения преимущества (advantage), зависящие от эталона, но сохраняет различия внутри одной траектории. По утверждению авторов, вместе эти решения позволяют одной политике освоить согласованные манипуляции на разнородных эталонах.
Результаты: без дообучения один чекпойнт достигает 86,79% успеха на новых траекториях объектов, виденных при обучении, и 57,32% на отложенных (не встречавшихся в обучении) объектах. Это превосходит лучшие из существующих двуручных трекеров на 77,36 и 45,73 процентного пункта. Имена авторов, их организации, названия сравниваемых методов и среду измерений в тексте не указаны.
Ключевые факты
- DONIC, по словам авторов, первый универсальный трекер двуручных ловких манипуляций, обученный сразу на разных категориях операций и источниках человеческих движений.
- Датасет BiHOI содержит 1575 последовательностей по 229 объектам; взаимодействия людей переносятся в эталоны для робота.
- Обучение сочетает PPO и клонирование поведения: проверенные успешные запуски возвращаются в обучение как демонстрации; награда считается по объекту отдельно для каждой руки.
- Без дообучения один чекпойнт даёт 86,79% успеха на новых траекториях знакомых объектов и 57,32% на отложенных объектах.
- Авторы заявляют отрыв от лучших двуручных базовых методов на 77,36 и 45,73 процентного пункта.
Почему это важно
Двуручные манипуляции, повседневное поведение людей, но, как отмечают авторы, большинство моделей ловкого отслеживания эталонов работают с одной рукой и узким набором взаимодействий. DONIC претендует на закрытие этого пробела: одна политика на разнородных эталонах вместо отдельных моделей под каждую категорию операций. Для робототехники это шаг к более общим навыкам, хотя пока речь о результатах на отложенных траекториях и объектах, а не о готовом продукте.
Кому это важно
Исследователям в области ловкой манипуляции и обучения роботов по демонстрациям человека, а также тем, кто собирает датасеты для двуручных задач: BiHOI с 1575 последовательностями и 229 объектами, пример такого набора. Остальным читателям материал интересен как ориентир, куда движется область.
Как это применить
Напрямую применять пока нечего: в тексте не упомянут выпуск кода, модели или датасета. Идеи метода можно взять как справочные: петля PPO и клонирования поведения с повторным использованием проверенных успешных запусков, награда по объекту отдельно для каждой руки и Clip-Centered Advantages против смещений, зависящих от эталона.
Можно ли доверять
Это препринт, представленный на странице Hugging Face Papers; все утверждения, слова самих авторов. Приведены две метрики успеха и отрыв в процентных пунктах, но в тексте не названы сравниваемые базовые методы, не указана среда измерений, нет абсолютных результатов базовых методов и не сказано, какой отрыв относится к какой выборке. Независимой проверки в источнике нет.
Риски и подводные камни
Результат на незнакомых объектах заметно ниже (57,32% против 86,79% на знакомых), то есть обобщение остаётся неполным. В тексте не упомянуты эксперименты на реальном роботе: цифры описаны лишь как успех на новых траекториях и отложенных объектах. Отрыв в процентных пунктах без базовых значений трудно интерпретировать, а формулировка «первый», оценка самих авторов.