Isaac Sim и SimReady Central: симуляция робота с банкой за шаги
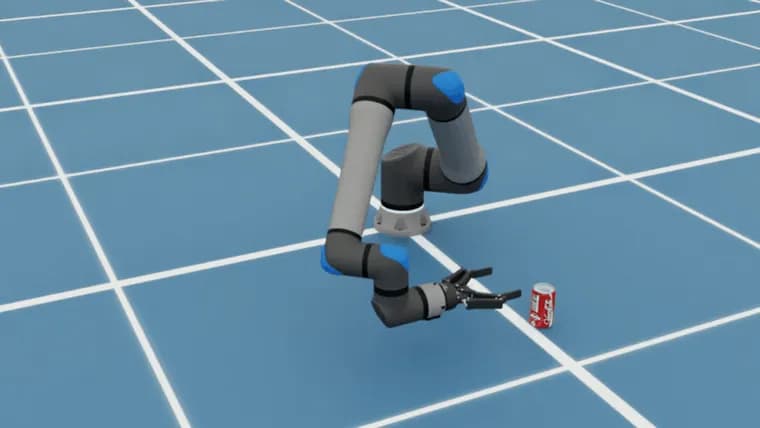
Блог Hugging Face опубликовал практический разбор: как в симуляторе Isaac Sim собрать задачу «взять и переложить» (pick-and-place) с банкой напитка. В сцене участвуют роботизированная рука UR17G, захват Robotiq 2F-140 и модель банки. Все три ассета берутся из SimReady Central, открытой библиотеки на Hugging Face, где лежат модели роботов и объектов с заранее заданными параметрами симуляции и подтверждениями проверки по профилям.
Под «SimReady» в робототехнике авторы понимают OpenUSD-ассет, подготовленный для конкретного сценария симуляции: в нём заданы коллизии, масса, сочленения и приводы сочленений. Стандарт SimReady Foundation связывает три уровня: профиль (набор возможностей для сценария, например «корпус робота»), возможности (например, управляемые сочленения) и требования (проверки настроек, например параметров привода). Для этой задачи важны сочленения руки и захвата, а также коллизии и масса банки.
Шаг 1, скачать три ассета из SimReady Central (кнопка Download, затем «Сохранить в папку» или команда Hugging Face CLI) и не нарушать структуру папок, чтобы Isaac Sim нашёл вспомогательные файлы. Отчёт проверки руки сделан по профилю Robot-Body 4.0.0, захвата, по Robot-Gripper 3.0.0; оба фиксируют пройденные проверки приводов сочленений PhysX. Профильная проверка даёт общую базу для повторного использования ассетов, а уже запуск задачи показывает, как рука, захват, банка и контроллер работают вместе.
Шаг 2, сборка. Isaac Sim 6.2 запускают с включённым удалённым Python-сервером (./isaac-sim.sh --enable isaacsim.code_editor.python_server), а агента стартуют из каталога Isaac Sim, чтобы он видел встроенные навыки (skills). В примере используется модель GPT-6 Sol; авторы допускают, что подойдёт и другая связка агента и модели, если она умеет подгружать нужные навыки и выполнять Python в Isaac Sim, но сгенерированный код и результат могут отличаться. Агент по промпту с ссылкой на обучающий материал Robot Assembly собрал руку и захват в единое сочленённое тело и проверил физику, задействовав навыки isaac-sim-remote и usd-articulation. Ту же сборку можно сделать вручную по руководству Robot Assembler.
Шаг 3, запуск. Второй промпт просит выполнить pick-and-place с контактным захватом банки и проверить точность размещения; использованы навыки isaac-sim-remote, manipulaiton-ik (так в источнике) и physics-simulation. Последовательность: подход, захват, подъём, удержание, перенос, отпускание. На видео рука UR17G с захватом Robotiq 2F-140 переносит банку от жёлтой метки к зелёной цели (запись ускорена в 4 раза). Перед запуском предлагается проверить пределы и настройки приводов, небольшое движение руки и открытие-закрытие захвата, а также то, что банка лежит на поверхности и не проваливается.
Допущения честно оговорены. Установка фиксирована: банка стартует в известной точке, робот закреплён, рабочая зона ровная и свободная, зрение не использовалось, проверки столкновений ограничены. Банка упрощена: деформация и движение жидкости не моделируются, поэтому раздавливание не проверяется. Горизонтальный захват использует ограничение усилия привода 2 Н·м, подобранное в симуляционных тестах; оно не калибровано по усилиям на кончиках пальцев и не рекомендовано производителем. Банку держат контакт и трение, рука идёт по фиксированным точкам без перепланирования. Результаты относятся только к этой скриптовой постановке и не доказывают устойчивость к неточной позиции объекта, другим грузам или работе на реальном железе. В конце даны ссылки на создание собственных ассетов из CAD и отправку их в SimReady Central, а также на проекты сообщества: VR-демо с голосовым управлением Майкла Вагнера (Michael Wagner) и симуляцию Microduck Мазияра Панахи (Maziyar Panahi).
Ключевые факты
- Сцена собирается из трёх ассетов SimReady Central: рука UR17G, захват Robotiq 2F-140 и банка; в ассетах уже заданы коллизии, масса, сочленения и приводы.
- Отчёты проверки: рука, профиль Robot-Body 4.0.0, захват, Robot-Gripper 3.0.0; оба фиксируют пройденные проверки приводов PhysX.
- Сборку и управление делает ИИ-агент с навыками Isaac Sim (в примере модель GPT-6 Sol, Isaac Sim 6.2); код нужно проверять, результаты могут различаться.
- Захват горизонтальный, с ограничением усилия привода 2 Н·м, подобранным в симуляции и не рекомендованным производителем; рука идёт по фиксированным точкам.
- Результат относится только к скриптовой постановке: без зрения, с упрощённой банкой, без проверки на реальном железе.
Почему это важно
Материал показывает рабочий путь от готовых проверенных ассетов к запущенной симуляции манипулятора: вместо ручной настройки физики берут ассеты с уже заданными параметрами, а сборку и код управления поручают агенту с навыками Isaac Sim. Новизны как события тут мало, это практический разбор, но он наглядно демонстрирует, что даёт профильная проверка ассетов SimReady и где её границы.
Кому это важно
Разработчикам и исследователям в робототехнике, которые строят симуляции манипуляторов в Isaac Sim, а также тем, кто хочет попробовать агентную разработку на симуляторе. Полезно и тем, кто думает о публикации своих ассетов: в конце даны ссылки на подготовку ассетов из CAD и на руководство по отправке в SimReady Central.
Как это применить
Установите Isaac Sim 6.2 (версия из примера) и подключите агента по документации Agent Skills. Скачайте три ассета из SimReady Central, запустите Isaac Sim с удалённым Python-сервером из его каталога, дайте агенту пути к файлам и промпты из статьи: сначала на сборку и проверку физики, затем на pick-and-place с контактным захватом. Перед запуском проверьте пределы и приводы сочленений, малое движение и контакт банки с поверхностью, а при расхождениях сбросьте сцену и повторите с тем же начальным состоянием. Сгенерированный код сначала прочитайте. Затем можно менять задачу.
Можно ли доверять
Это инструкция-демонстрация, в тексте нет числовых оценок успешности, ошибки размещения или числа попыток. Авторы сами ограничивают выводы: результаты относятся к одной скриптовой постановке. Заявленные профили и версии (Robot-Body 4.0.0, Robot-Gripper 3.0.0) названы в тексте. Сравнения GPT-6 Sol с другими моделями нет, имена авторов в тексте не указаны.
Риски и подводные камни
Код и результат, сгенерированные агентом, могут различаться от запуска к запуску, поэтому их нужно проверять. Ограничение усилия 2 Н·м не калибровано по усилиям пальцев и не рекомендовано производителем, а для реальных усилий захвата авторы отсылают к спецификации Robotiq. Зрение не использовалось, столкновения проверялись ограниченно, банка не деформируется, рука идёт по фиксированным точкам. Устойчивость к другой позиции объекта, другим грузам и реальному оборудованию в примере не доказана. Структура ассетов отличается, поэтому отправной точкой служат настройки загруженной сцены.